Начать с выравнивания.
Удобен для знакомства со стиками и контроля положения. Стабилизация стремится вернуть горизонт; газ по-прежнему задаёте вы.
 ASTRADRONE SIMULATOR
ASTRA / FPV-СИМУЛЯТОР / 2026
От первого зависания до собственной трассы. Настрой пульт, выбери характер дрона и тренируйся — самостоятельно или вместе с тренером.
PyQt3DPython · PySide6 · Panda3DЗаглянуть под капот ↗* Фиксированный шаг 1/240 с. Это частота симуляции, а не обещание частоты кадров. Полётная модель приближённая.
01 / ИДЕЯ ПРОЕКТА
Пульт, физика, трасса и обратная связь должны работать вместе. AstraDroneSim объединяет их в одной среде для FPV-тренировки.
Настройте оси, проверьте инверсию и диапазоны, подберите рейты. Начните с Angle, постепенно переходите к Horizon и Acro. Затем собирайте круги, выполняйте упражнения и разбирайте полёт с тренером.
Проект работает на Windows и Linux. Для Android создан отдельный нативный интерфейс с экранными стиками: общее Python-ядро рассчитывает те же рейты, физику и правила соревнований.
Выбрать свою платформу ↗USB-пульт или геймпад. На Android — также сенсорные стики.
Калибровка, рейты, режим полёта, камера и OSD.
Свободный полёт, круги и спортивные задания.
Результаты, камеры тренера и подсказки в LAN.
02 / ЛАБОРАТОРИЯ УПРАВЛЕНИЯ
Рейты определяют угловую скорость, а полётный режим — способ интерпретации стика. Эти настройки решают разные задачи.
Стик задаёт наклон до 50°. Отпустите его — дрон стремится выровняться.
ЦЕЛЕВОЙ НАКЛОН: 17,5°
Схематичное объяснение режима. Динамика, инерция и управление тягой рассчитываются в приложении.
Удобен для знакомства со стиками и контроля положения. Стабилизация стремится вернуть горизонт; газ по-прежнему задаёте вы.
Около центра стика преобладает выравнивание, при большом отклонении усиливается rate-управление.
Стик задаёт скорость вращения. Возврат в центр прекращает команду вращения, но не возвращает дрон в горизонт.
Расчёт повторяет формулы rates.py, ограничение — 1998 °/с. Это интерактивный разбор, настройки на странице не меняют установленное приложение.
03 / ПОД КАПОТОМ
Физика не переставляет дрон по экрану: каждый шаг рассчитывает силы, вращение и столкновения.
Диапазон осей, центр, инверсия, мёртвая зона.
SDL / HIDРейты и выбранный режим задают вращение или наклон.
°/с / УГОЛPI-регулятор, четырёхмоторный микшер, задержка тяги.
28 мсТяга, инерция, гравитация, сопротивление и ветер.
6 DOFЗемля, повёрнутые боксы, круглые ворота и проверка тонких стен.
1/240 сфизических профиля:
racer · tiny · football · pioneer
степеней свободы:
перемещение и вращение
Модель приближённая: без propwash, ground effect, точной аэродинамики пропеллеров и полной эмуляции прошивки Betaflight. Реалистичность ощущений требует дальнейшей настройки по измерениям.
04 / ТВОЙ ПУЛЬТ. ТВОЯ НАСТРОЙКА.
Автовыбор каналов, живые индикаторы и превью поведения помогают проверить управление до взлёта.
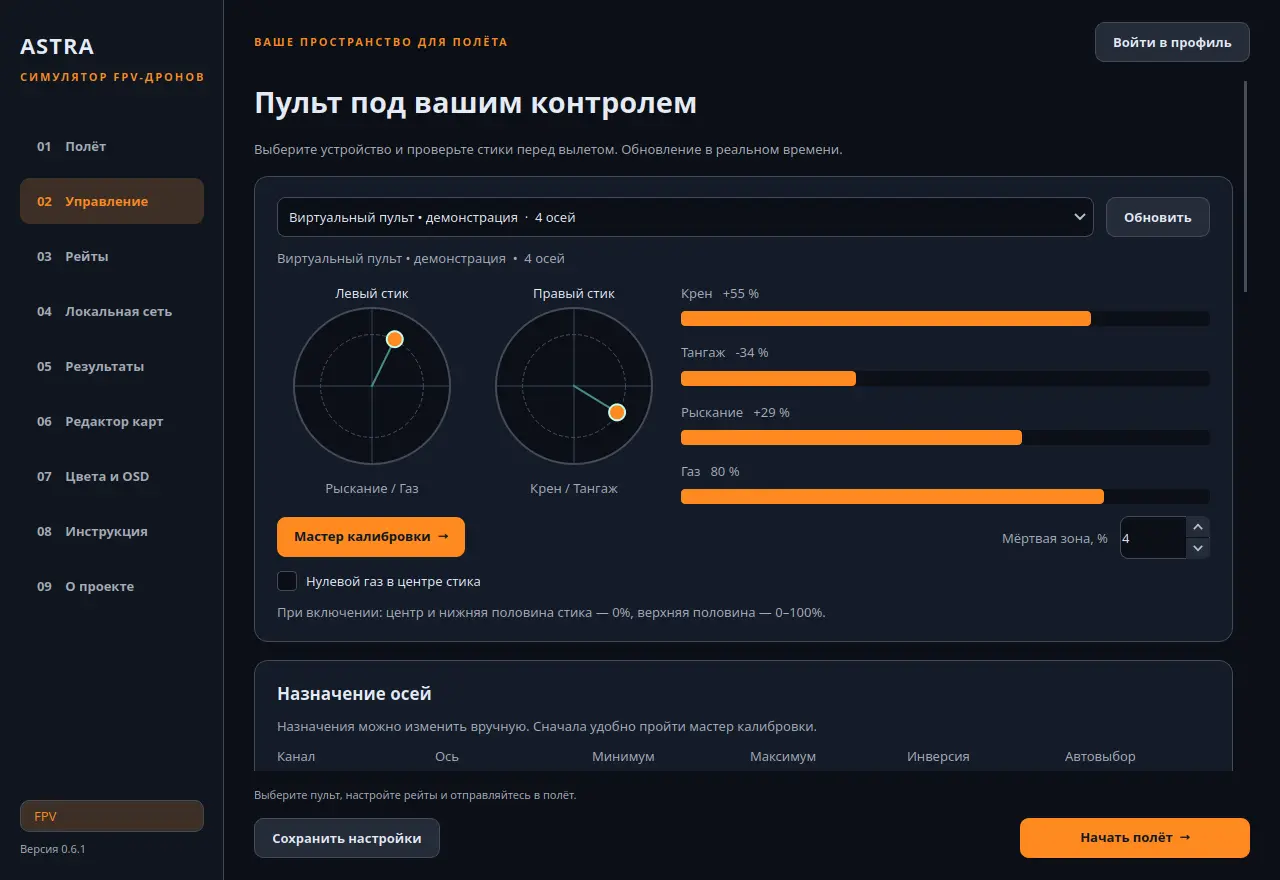
Настоящий интерфейс. На этом кадре используется виртуальный пульт для демонстрации.
RadioMaster / EdgeTXРежим USB Joystick
FlySkyПоддерживаемый USB-режим или simulator adapter
Xbox / геймпадыУстройство, распознанное SDL или Android HID
Для подпружиненного газа включите «Нулевой газ в центре стика»: центр и нижняя половина будут давать нулевую тягу.
Поддержка зависит от USB-режима, адаптера и драйвера устройства. Физические RadioMaster, FlySky и Xbox в этой сборке не проверялись.
05 / ТРЕНИРОВКА ВМЕСТЕ
В локальной сети можно присоединиться пилотом или тренером. Тренер также может создать комнату и быть хостом.
Общее ограничение включает тренеров. Нужны совместимые версии 0.6.x.
Выберите участника в таблице, переключите камеру и отправьте текстовую подсказку. Доступны общий вид, облёт, слежение, FPV и свободная камера.
НЕТ КАРТЫ ХОСТА?
Клиент проверяет кеш, получает пакет с сервера и сверяет SHA-256. При следующем входе использует сохранённую карту.
Хост запускает сервер, выбирает порт (по умолчанию 8765) и ключ комнаты. Остальные указывают его локальный IP. Подключения работают по TCP в доверенной LAN; шифрования и серверной авторизации профилей нет. Никнеймы внутри комнаты уникальны. Пароль локального профиля не передаётся — для комнаты используется отдельный ключ.
Карта с ресурсами ограничена 128 МиБ. Сервер отключает моторы при отсутствии команд около 0,5 секунды. Голосового чата и передачи управления от пилота тренеру пока нет.
06 / ПРОСТРАНСТВО ДЛЯ ПОЛЁТА
26 встроенных карт: от учебного ангара и городского квартала до аэрологистики и компактной футбольной арены.
ИЗ ИДЕИ — В СВОЮ КАРТУ
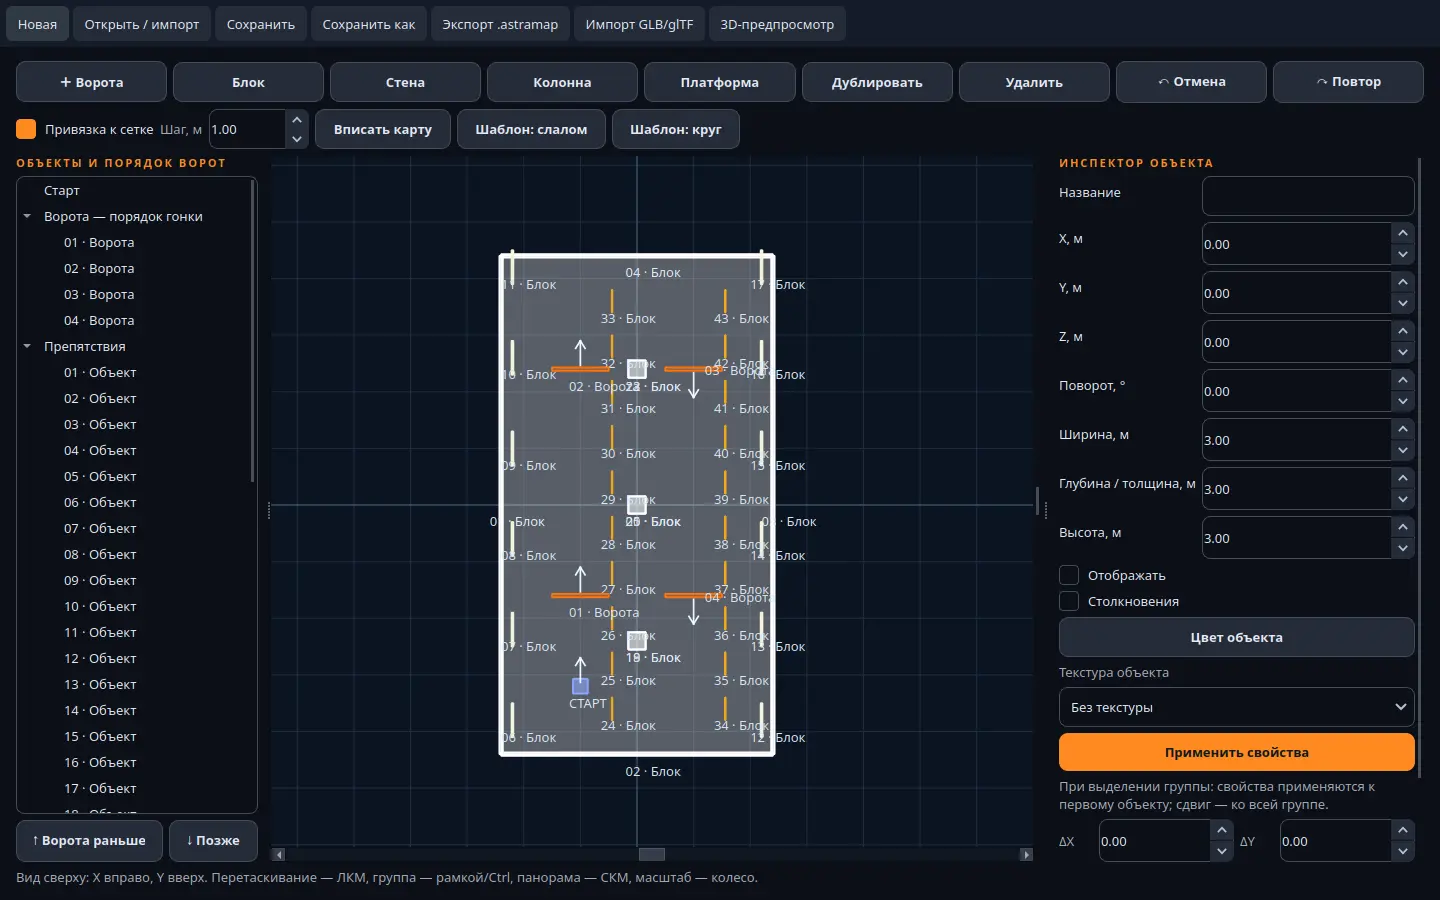
В редакторе есть вид сверху, точные координаты, поворот объектов, цвета, материалы, группы и порядок ворот. Настройте ветер, старт, небо и поверхность; проверьте сцену в 3D.
Готовый 3D-скан можно подготовить в Blender и экспортировать. Визуальная модель и коллизии задаются отдельно — это позволяет упростить тяжёлую сцену для полёта.
Правила создания карт для Blender и ИИ ↓Прямое открытие .blend и построение скана по фотографиям не поддерживаются. Для переноса всех ресурсов используется пакет .astramap.
 БЕТОН
 МЕТАЛЛ
 СПОРТИВНОЕ ПОКРЫТИЕ
Материалы с цветом, нормалями и шероховатостью для настольных сцен. На Android используется цветовая текстура. Бетон и металл — CC0-материалы ambientCG.
07 / СПОРТИВНЫЕ ЗАДАНИЯ
Судейство, отсчёт, очки и штрафы рассчитываются общим ядром. Для каждого упражнения есть русская инструкция.
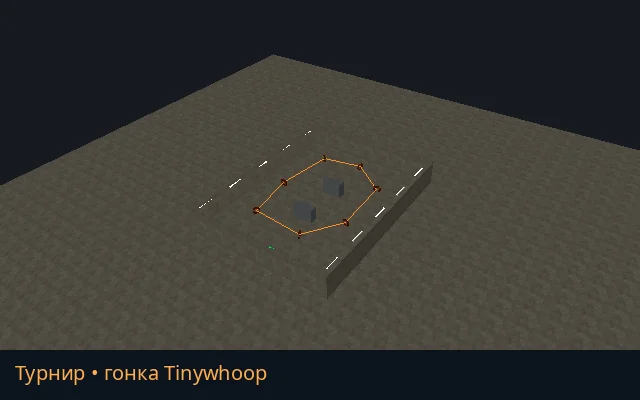
После обратного отсчёта ARM включается вручную. Действия можно назначить на кнопки/AUX; на Android есть экранные кнопки. Два футбольных профиля сохраняют разные длительности из исходных регламентов. Адаптации упражнений описаны в инструкциях.
Скачать инструкции всех режимов ↓08 / ПОСМОТРЕТЬ В ДЕЙСТВИИ
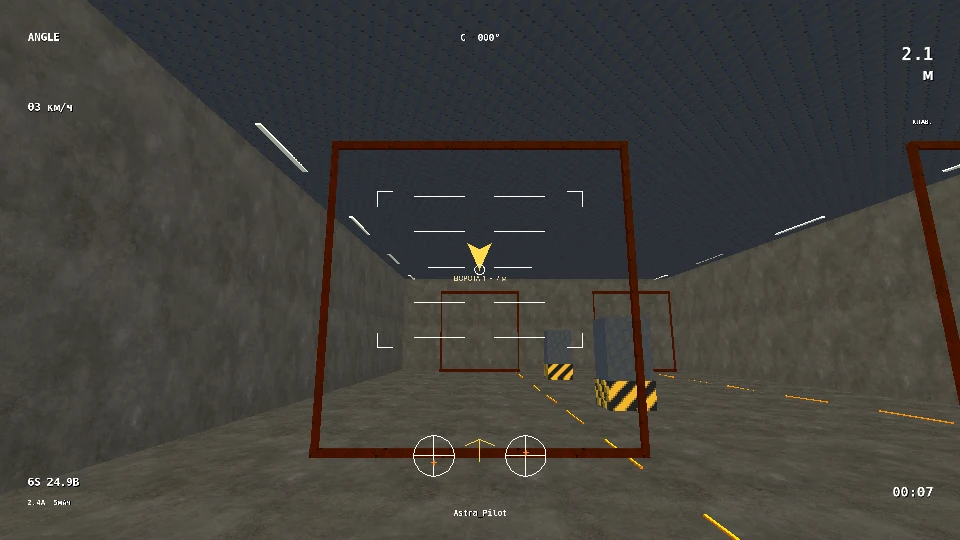
Короткие видеозаписи и скриншоты из AstraDroneSim: полёт, настройка пульта, рейты, сеть и редактор.
Запись настоящего рендера и физического расчёта. Управление автоматизировано для воспроизводимой демонстрации. Без звука.
Запись реальных Qt-экранов. Живые каналы показаны с виртуальным пультом; это не тест физического устройства. Без звука.
Нажмите на кадр, чтобы открыть его целиком.
Медиа подготовлены из версии 0.6.1: реальные экраны и воспроизводимые демонстрационные записи приложения.
09 / ТЕХНОЛОГИИ
Выберите технологию, чтобы увидеть её роль. Настольный интерфейс и Android-порт используют разные средства отображения.
PYTHON / ОБЩЕЕ ЯДРО
УСТРОЙСТВО ПРИЛОЖЕНИЯ
На ПК полёт запускается отдельным процессом: ошибка сцены не должна закрывать меню. Сервер также можно запустить отдельно.
10 / НАЧАТЬ ПОЛЁТ
Версия 0.6.1. Сборки и исходники размещены в GitVerse; доступ к приватному репозиторию определяется его владельцем.
Windows 10/11 · x64
Python включён в комплект. Для переносной версии распаковывается вся папка runtime вместе с EXE.
Перейти к сборкам ↗Python 3.11–3.13 · рекомендуем 3.12
chmod +x AstraDroneSim-Linux-install.run
./AstraDroneSim-Linux-install.runНужен интернет для зависимостей. В актуальных исходниках python3 start.py автоматически выбирает .venv.
Перейти к сборкам ↗Android 7+ · arm64-v8a / x86_64
Сервер работает при активном приложении. Импортированные GLB-декорации пока заменяются коллайдерами; полный редактор — на ПК.
Перейти к APK ↗Что проверено. Тесты ядра, ввода, LAN и интерфейса; Windows — меню и вход в полёт в Wine; APK — подпись, обе ABI и запуск в Android-эмуляторе. Проверки в эмуляторах не заменяют испытаний на реальной Windows, телефонах и физических пультах.
11 / СПРАВКА И РАЗВИТИЕ
Документация включена в приложение. Здесь можно скачать её отдельно и узнать границы текущей версии.
Профиль, калибровка, рейты, OSD, карты и диагностика.
Скачать Markdown ↓02 / РЕЖИМЫВсе спортивные упражнения и адаптации регламентов.
Скачать Markdown ↓03 / КАРТЫ ДЛЯ ИИОси, масштабы, имена объектов, коллизии и manifest.
Скачать Markdown ↓На ПК есть клавиатурное управление, но оно дискретное. На Android доступны мультитач-стики Mode 2 и экранные кнопки. Для точной Acro-тренировки лучше использовать совместимый пульт или геймпад.
Газ должен быть ниже 8%. Проверьте инверсию, центр и диапазон оси. После потери фокуса окна или отключения пульта нужен повторный ARM. В спортивном упражнении сначала завершите обратный отсчёт.
Нет. Используются формулы Betaflight legacy и Actual для рейтов, но прошивка, её фильтры, D/feedforward и реальный ESC целиком не эмулируются. Физика — собственная приближённая модель.
Локально в SQLite. Пароли хешируются scrypt с индивидуальной солью. В LAN пароль профиля не передаётся, но сервер не подтверждает владение никнеймом. Личные базы и карты не следует включать в публикуемый исходный код.
Подготовьте готовый скан или модель в Blender, упростите геометрию, задайте коллайдеры и экспортируйте GLB/glTF с JSON-manifest. AstraDroneSim не строит скан из фотографий и не открывает .blend напрямую.
Настройка физики по реальным измерениям, испытания на физических устройствах, сглаживание сетевого движения и дальнейшее развитие мобильного порта. Это направления работы, а не функции, уже включённые в текущий релиз.